Søknad
Worm Shafts for Robot Joints & Precision Indexing
Indexers and rotary joints can be sensitive to lost motion, bearing support, torsional stiffness and how backlash is adjusted through service life.

Kjøperbeslutning
Hva endrer spesifikasjonen til snekkeakselen her
The useful starting point is the operating duty, not a generic industry label. For this application, put extra attention on positioning repeatability, direction reversals, duty cycle, allowed backlash, shaft support and lubrication.
For robot joints & precision indexing, review those inputs together with the mating worm wheel, center distance and shaft interfaces. The approved drawing remains the controlling reference for manufactured geometry.
Sjekkliste for søknadsanbud
| Inndata | Hva som skal gis |
|---|---|
| Positioning repeatability | Oppgi faktisk verdi, tilstand eller tegningsreferanse for dette prosjektet. |
| Direction reversals | Oppgi faktisk verdi, tilstand eller tegningsreferanse for dette prosjektet. |
| Duty cycle | Oppgi faktisk verdi, tilstand eller tegningsreferanse for dette prosjektet. |
| Allowed backlash | Oppgi faktisk verdi, tilstand eller tegningsreferanse for dette prosjektet. |
| Shaft support and lubrication | Oppgi faktisk verdi, tilstand eller tegningsreferanse for dette prosjektet. |
Produktbaner som vanligvis vurderes
Dual-lead jdlb context or custom ground worm shaft after complete mesh review. The final route depends on the complete mesh geometry, ordered material/treatment and inspection requirement.
For a robot joints & precision indexing repair, include the old shaft and wheel together when the tooth data cannot be recovered reliably from the machine documentation.
Hvordan vi går fra applikasjon til del
Definer maskinens oppgave
Registrer driftstilstanden og målet med feil/utvelgelse.
Identifiser nettet
Bekreft passhjulet, utvekslingsforholdet, senteravstanden og kjente tanndata.
Låseakselgrensesnitt
Journaler, skuldre, endefunksjoner og monteringsbegrensninger kommer fra den godkjente trykke- eller måleprøven.
Velg en produksjonsrute
Fræsing, sliping og behandling er valgt for den faktiske spesifikasjonen, ikke som standardverdier for markedsføring.
Sitat og bekreft
Mengde, dokumentasjon og levering avtales før produksjon.
Ofte stilte spørsmål
Kan du velge en snekkeaksel bare fra applikasjonsnavnet?
Nei. Applikasjonskontekst hjelper oss med å stille de riktige spørsmålene, men snekke-/hjulgeometrien og akselgrensesnittene må fortsatt defineres.
Bør jeg sende det parrende snekkehjulet?
Ja når du bytter ut en ukjent aksel eller når det er bekymring for tilbakeslag/kontakt. En matchende gjennomgang er tryggere enn å anta et standard netting.
Kan du lage en liten prøvemengde?
For robot joints & precision indexing, 1–5 samples can be considered where the manufacturing route is suitable. A 1–2 piece order is also possible, normally at a higher unit cost.
Søknadsdetaljer
Lost motion is a system question, not a shaft-only number
Robot joints and indexers are sensitive to direction changes because clearance, bearing support and elastic deflection can all appear at the output. The RFQ should separate the mechanical backlash target from positioning repeatability, control compensation and structural deflection.
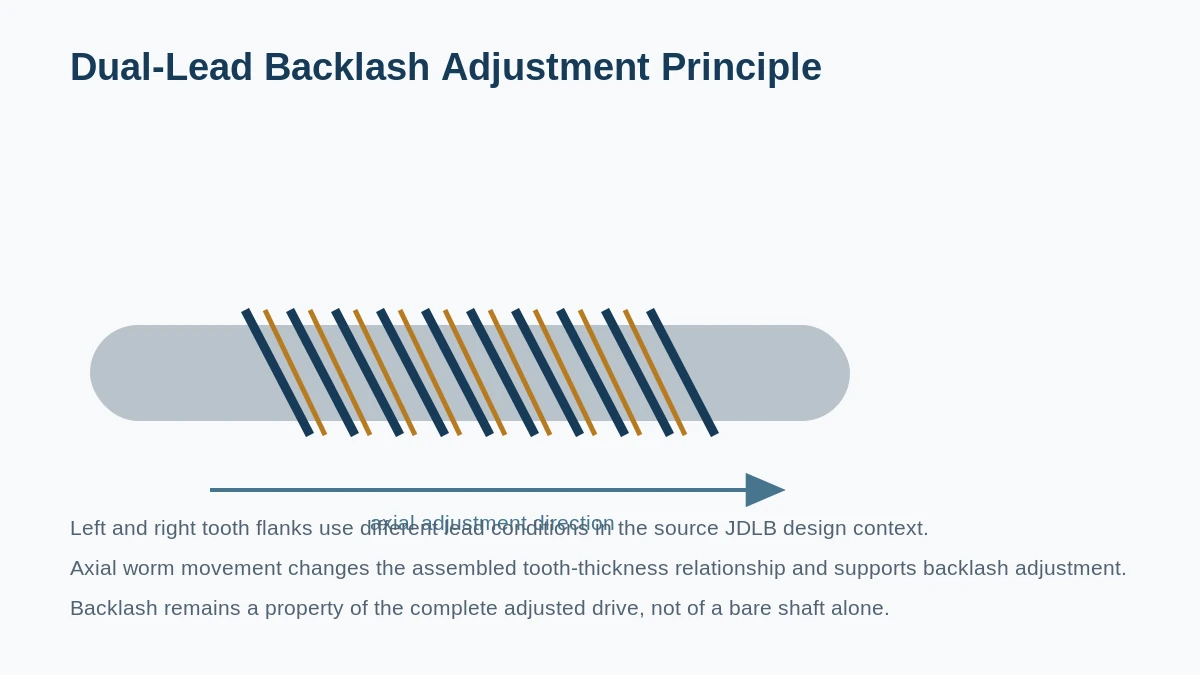
If the existing mechanism uses a dual-lead worm, preserve the adjustment logic and measure the current assembly condition before copying one worn component. For a new design, the wheel, center distance and bearing arrangement belong in the same review as the shaft.
Hva du må registrere før forespørselen om tilbud forlater fabrikken din
| Felt | Hvorfor det er viktig |
|---|---|
| Direction reversals | Frequency, speed and load during reversal. |
| Output accuracy | Required index/position behavior and where it is measured. |
| Backlash control | Fixed geometry, adjustable dual-lead mesh or another assembly method. |
| Bearing support | Journal fits, preload/support arrangement and axial locating features. |
| Maintenance | Adjustment interval, lubrication access and acceptable service procedure. |
Nyttige produktruter fra denne applikasjonen
Robot and indexing mechanisms should be routed by motion behavior rather than by appearance. Review the dual-lead family when adjustable mesh is part of the mechanism, and use the replacement guide if an existing axis has already developed play.
For a new joint or indexer, the selection guide is the better starting point because it keeps the wheel, bearing support, center distance and reversal duty attached to the worm-shaft decision.
Sitat fra de virkelige grensesnittene
Be om et tilbud / Send en forespørsel
Send modell- eller tegningsreferansen, mengden, applikasjonen og geometrien som styrer tilpasning og netting. Ukjente verdier kan identifiseres for bekreftelse i stedet for å gjettes.