Application
Arbres à vis sans fin pour articulations de robots et indexage de précision
Les indexeurs et les joints rotatifs peuvent être sensibles aux pertes de mouvement, au support des roulements, à la rigidité en torsion et à la manière dont le jeu est ajusté tout au long de leur durée de vie.

décision de l'acheteur
Qu'est-ce qui modifie ici les spécifications de l'arbre à vis sans fin ?
Le point de départ utile est le service opérationnel, et non une étiquette industrielle générique. Pour cette application, il convient d'accorder une attention particulière à la répétabilité du positionnement, aux inversions de sens de rotation, au cycle de service, au jeu admissible, au support d'arbre et à la lubrification.
Pour les articulations robotisées et l'indexage de précision, examinez ces données d'entrée ainsi que l'accouplement de la roue à vis sans fin, l'entraxe et les interfaces d'arbre. Le dessin approuvé demeure la référence absolue pour la géométrie de fabrication.
Liste de contrôle de la demande de prix
| Saisir | Que fournir |
|---|---|
| Répétabilité du positionnement | Indiquez la valeur réelle, l'état ou la référence du dessin pour ce projet. |
| Inversions de direction | Indiquez la valeur réelle, l'état ou la référence du dessin pour ce projet. |
| cycle de service | Indiquez la valeur réelle, l'état ou la référence du dessin pour ce projet. |
| Refoulement autorisé | Indiquez la valeur réelle, l'état ou la référence du dessin pour ce projet. |
| Support et lubrification de l'arbre | Indiquez la valeur réelle, l'état ou la référence du dessin pour ce projet. |
Parcours de produits généralement considérés
Après examen complet du maillage, le cheminement final dépendra de la géométrie complète du maillage, du matériau/traitement commandé et des exigences d'inspection.
Pour la réparation des articulations et de l'indexage de précision d'un robot, incluez l'ancien arbre et la roue ensemble lorsque les données de la denture ne peuvent pas être récupérées de manière fiable à partir de la documentation de la machine.
Comment passe-t-on de la candidature à la partie
Définir le rôle de la machine
Consignez les conditions de fonctionnement et l'objectif de défaillance/sélection.
Identifier le maillage
Vérifiez la roue dentée correspondante, le rapport de transmission, l'entraxe et les données connues des dents.
interfaces d'arbre de verrouillage
Les tourillons, les épaulements, les caractéristiques d'extrémité et les contraintes de montage proviennent du plan approuvé ou de l'échantillon mesuré.
Choisissez une voie de fabrication
Le taillage, la rectification et le traitement sont sélectionnés en fonction des spécifications réelles, et non comme des valeurs par défaut marketing.
Demande de devis et confirmation
La quantité, la documentation et les modalités de livraison sont convenues avant la production.
Foire aux questions
Est-il possible de sélectionner un arbre à vis sans fin uniquement à partir du nom de l'application ?
Non. Le contexte de l'application nous aide à poser les bonnes questions, mais la géométrie de la vis sans fin/roue et les interfaces de l'arbre doivent encore être définies.
Dois-je envoyer la roue à vis sans fin correspondante ?
Oui, lors du remplacement d'un arbre inconnu ou lorsque le jeu/contact est un problème. Un contrôle précis est plus sûr que de supposer un engrenage standard.
Pouvez-vous me préparer un petit échantillon ?
Pour les articulations robotisées et l'indexage de précision, la production de 1 à 5 échantillons est envisageable lorsque le processus de fabrication s'y prête. Une commande de 1 à 2 pièces est également possible, généralement moyennant un coût unitaire plus élevé.
Détails de l'application
Le jeu axial est un problème systémique, et non une simple valeur numérique relative à l'arbre.
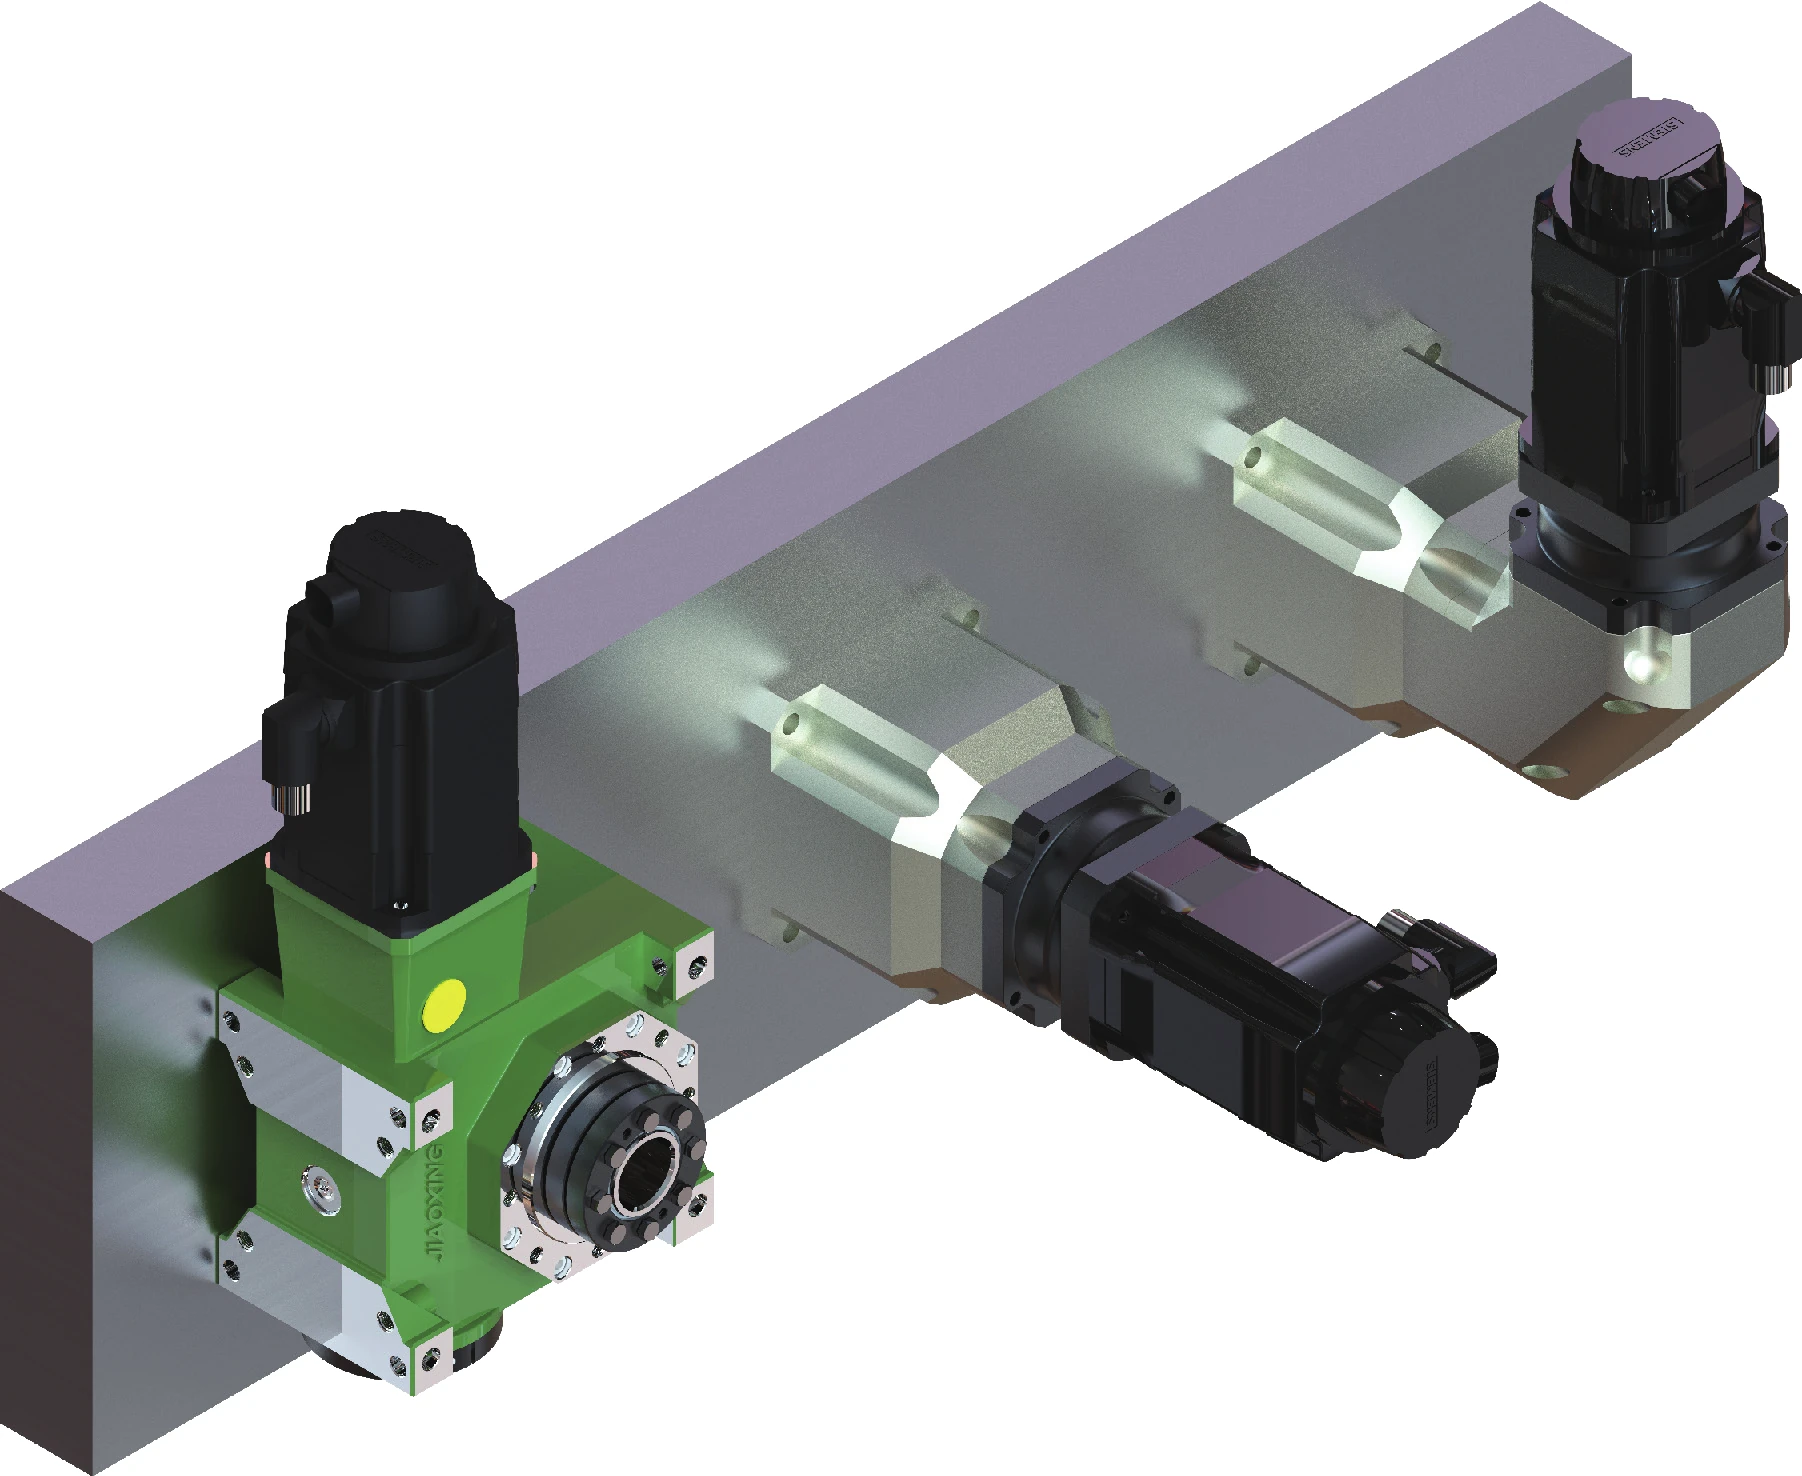
Les articulations et indexeurs de robots sont sensibles aux changements de direction, car le jeu, le support de palier et la déformation élastique peuvent tous apparaître en sortie. Le cahier des charges doit distinguer l'objectif de jeu mécanique de la répétabilité de positionnement, de la compensation de commande et de la déformation structurelle.
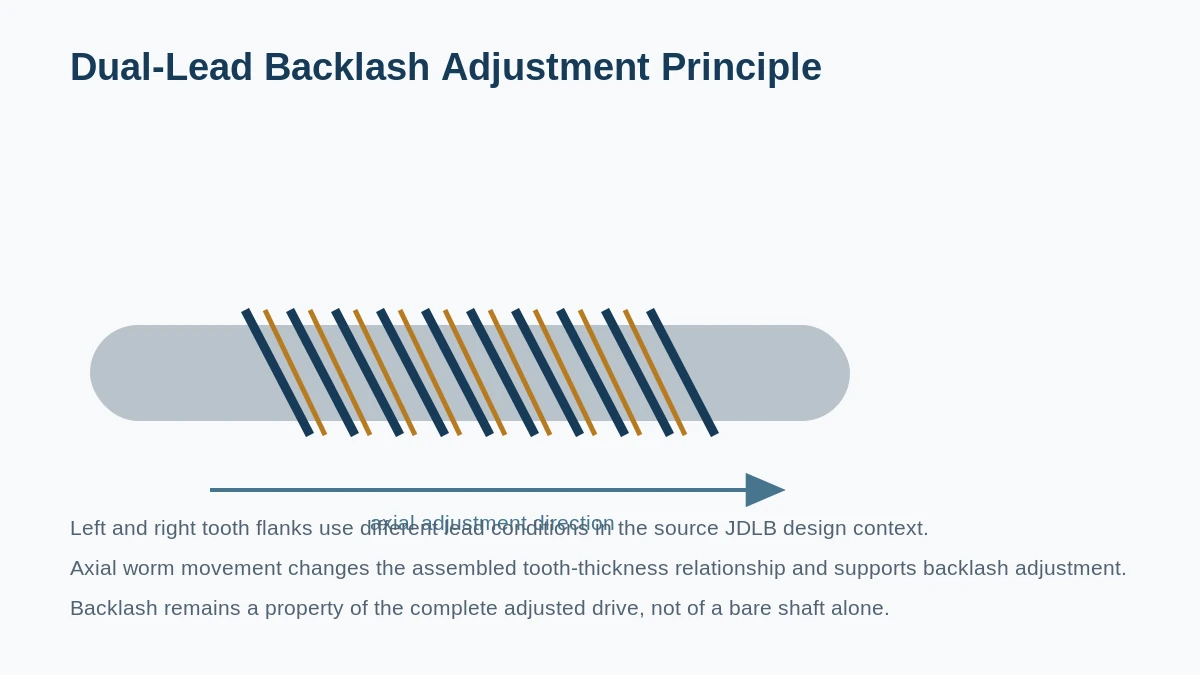
Si le mécanisme existant utilise une vis sans fin à double entrée, il convient de préserver la logique de réglage et de vérifier l'état actuel de l'assemblage avant de remplacer une pièce usée. Pour une nouvelle conception, la roue, l'entraxe et la disposition des roulements doivent être examinés au même titre que l'arbre.
Que faut-il enregistrer avant que la demande de devis ne quitte votre usine ?
| Champ | Pourquoi c'est important |
|---|---|
| Inversions de direction | Fréquence, vitesse et charge pendant l'inversion. |
| Précision de sortie | Comportement requis de l'index/de la position et lieu de mesure. |
| Contrôle du jeu | Géométrie fixe, maillage à double conducteur réglable ou autre méthode d'assemblage. |
| Support de roulement | Ajustements des tourillons, dispositif de précharge/support et caractéristiques de positionnement axial. |
| Entretien | Intervalle de réglage, accès à la lubrification et procédure d'entretien acceptable. |
Itinéraires de produits utiles à partir de cette application
Les mécanismes de robotisation et d'indexation doivent être pilotés en fonction du comportement moteur plutôt que de l'apparence. Consultez la famille à double conducteur lorsque le maillage réglable fait partie du mécanisme, et utilisez le guide de remplacement si un axe existant a déjà développé un jeu.
Pour un nouveau joint ou indexeur, le guide de sélection est le meilleur point de départ car il permet de lier la roue, le support de roulement, l'entraxe et le sens d'inversion à la décision concernant l'arbre à vis sans fin.
Citation tirée des interfaces réelles
Demande de devis / Envoyer une demande de prix
Veuillez fournir la référence du modèle ou du dessin, la quantité, l'application et la géométrie qui détermine l'ajustement et le maillage. Les valeurs inconnues peuvent être identifiées pour confirmation plutôt que d'être devinées.